
 EN
Pautan Pantas
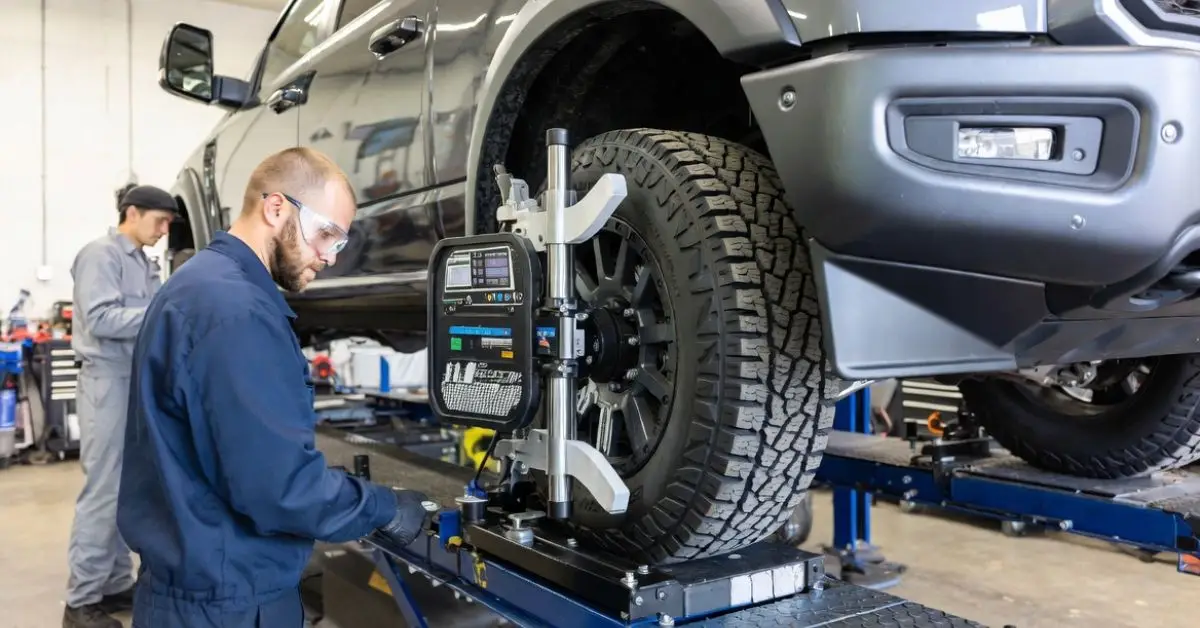
Penjajaran tayar yang betul ialah prosedur penyelenggaraan automotif asas yang melibatkan penyesuaian sudut fizikal tayar kenderaan supaya memenuhi spesifikasi tepat yang ditetapkan oleh pengilang kenderaan. Penjajaran tayar yang tepat memastikan keselamatan memandu maksimum, pengendalian optimum, dan jangka hayat tayar yang lebih panjang. Apabila teknologi automotif berkembang, pemilik bengkel perlu melengkapi ruang servis mereka dengan alat diagnostik yang boleh dipercayai untuk kekal kompetitif. Memilih penjajar tayar yang sesuai merupakan keputusan pelaburan kritikal bagi mana-mana bengkel pembaikan automotif moden atau pusat servis tayar. Di Cavalry, kami memahami bahawa memilih sistem penjajaran tayar yang ideal secara langsung memberi kesan kepada produktiviti bengkel anda, kecekapan operasi, dan keuntungan keseluruhan.
Sama ada mengemaskini peralatan lama atau meluaskan keupayaan perkhidmatan anda, memahami teknologi asas adalah penting. Hari ini, pasaran komersial didominasi terutamanya oleh dua teknologi optik: teknologi penjajaran roda CCD dan teknologi penjajaran roda 3D. Panduan pembelian menyeluruh ini yang disediakan oleh Cavalry menerangkan cara sistem penjajaran ini beroperasi, membandingkan ciri-cirinya, serta menonjolkan faktor-faktor penting dalam membuat keputusan untuk membantu anda memilih sistem penjajaran roda yang terbaik bagi bengkel anda.
Pada asasnya, sistem penjajaran roda profesional mengukur tiga sudut geometri utama: camber, caster, dan toe. Pengukuran sudut-sudut ini secara tepat memastikan kenderaan bergerak lurus tanpa menyimpang dan mencegah kausan tayar yang tidak sekata dan terlalu awal. Peralatan penjajaran roda moden menggabungkan sensor kamera optik, pemprosesan imej digital, dan perisian khas untuk mengukur parameter-parameter ini secara masa nyata.
Walau bagaimanapun, reka bentuk sensor, saiz fizikal, dan prinsip pengukuran berbeza secara ketara antara alat pelaras roda CCD dan alat pelaras roda 3D. Memahami perbezaan ini membolehkan pengurus bengkel memilih alat pelaras roda yang sesuai sepenuhnya dengan ruang dok yang tersedia dan beban kerja harian mereka.
Teknologi alat pelaras roda CCD (Charge-Coupled Device) telah lama menjadi piawaian yang dipercayai di bengkel pembaikan kenderaan. Alat pelaras roda CCD tradisional menggunakan kepala pengukuran elektronik yang dipasang terus pada setiap roda. Kepala sensor ini mengandungi kamera optik dan sensor cahaya yang memancarkan sinar inframerah merentasi kenderaan untuk menghantar data kedudukan ke konsol komputer pusat.
Prinsip asas di sebalik alat pelaras roda CCD ialah ia menggunakan kamera dan sensor cahaya untuk menangkap imej terperinci roda dari pelbagai sudut. Imej-imej ini dianalisis oleh perisian khas untuk pelarasan roda bagi menentukan kedudukan dan orientasi roda berbanding antara satu sama lain dan berbanding badan kenderaan.
Keluwesan Ruang: Alat pelaras roda CCD tidak memerlukan menara kamera tetap dan besar di hadapan pengangkat, menjadikannya pilihan alat pelaras roda yang sangat baik untuk bengkel kecil, ruang kerja berkongsi, atau susunan perkhidmatan mudah alih.
Kesensitifan terhadap Cahaya Sekeliling: Sistem CCD boleh terjejas oleh cahaya sekeliling atau sinaran matahari langsung yang kuat di dalam bengkel, maka keadaan pencahayaan yang terkawal diperlukan untuk mengelakkan gangguan terhadap alur cahaya optik.
Penyelenggaraan Sensor: Memandangkan kepala pengukuran elektronik yang halus dipasang pada roda, Cavalry menyarankan penanganan dengan berhati-hati dan penyelenggaraan kalibrasi secara berkala untuk melindungi ketepatan pengukuran jangka panjang.
Mewakili evolusi teknologi utama, teknologi penjajaran roda 3D memindahkan sensor elektronik dari roda kenderaan ke menara kamera tahan lasak.
Penjajaran roda 3D beroperasi secara serupa dengan penjajaran roda CCD, tetapi menggabungkan teknologi imej tiga dimensi. Alih-alih kepala pengukur elektronik yang halus, plat sasaran pasif dipasang pada roda. Struktur silang besar yang dilengkapi kamera digital beresolusi tinggi bertindak sebagai titik rujukan tetap bagi sasaran yang dipasang pada kenderaan. Kamera melacak corak geometri pada sasaran dalam ruang 3D, membolehkan sistem penjajaran roda mengira sudut penjajaran roda secara tepat serta-merta.
Konfigurasi sistem mempengaruhi kelajuan pengukuran dan pelaburan bengkel:
penjajaran Roda 3D 4-Kamera: Menggunakan 4 set kamera untuk mengukur keempat-empat roda secara serentak, memaksimumkan keluaran dan kelajuan bengkel.
penjaga Susunan Roda 3D Dua-Kamera: Mempunyai dua set kamera, mengukur satu gandar pada satu masa atau bergantung pada alur kamera bermotor.
Struktur rentas besar mengikat pemilik kepada mengekalkan kawasan susunan khusus dengan panjang dok yang mencukupi. Namun, kerana plat sasaran tidak mengandungi elektronik, penjaga susunan roda 3D menawarkan ketahanan sasaran yang luar biasa dan tiada kesan daripada cahaya sekitar. Cavalry mencatat bahawa sasaran pasif secara ketara mengurangkan kos penyelenggaraan peralatan jangka panjang.
Untuk membantu pengurus bengkel menilai kedua-dua pilihan, Cavalry telah merumuskan perbezaan teknikal utama mereka dalam pecahan ini:
| Ciri / Metrik | Penjaga Susunan Roda CCD | penjajaran roda 3D |
| Lokasi Sensor | Kepala sensor elektronik pada roda | Plat sasaran pasif pada roda |
| Keperluan Ruang Dok | Fleksibel; sesuai untuk dok padat | Memerlukan lorong khas dengan menara kamera |
| Kesan Cahaya Sekeliling | Sistem CCD boleh terjejas oleh cahaya sekeliling | Tidak terjejas oleh perubahan cahaya bengkel |
| Ketahanan Sasaran | Memerlukan penanganan berhati-hati pada roda | Sangat tahan lasak; tiada elektronik dalam sasaran |
| Kelajuan Diagnostik | Masa kitaran pengukuran piawai | Pengukuran bermodus tolak berkelajuan tinggi |
Memilih sistem pelarasan roda yang sesuai memerlukan penyesuaian teknologi dengan keperluan operasi anda. Cavalry mencadangkan penilaian empat faktor kritikal:
Susunan bengkel dan ruang lantai: Jika bengkel anda tidak mempunyai ruang panjang untuk menara kamera tetap, pelarasan roda CCD yang fleksibel adalah ideal. Untuk bengkel pelarasan khusus, pelarasan roda 3D menawarkan kecekapan yang lebih unggul.
Isipadu perkhidmatan harian: Pusat perkhidmatan berisipadu tinggi mendapat manfaat daripada kitaran pengukuran yang pantas pada pelarasan roda 3D empat-kamera.
Ketahanan & penyelenggaraan sasaran: Sasaran pasif pada pelarasan roda 3D mengelakkan pembaikan mahal akibat sensor terjatuh.
Pangkalan data & sokongan perisian: Setiap pelarasan roda yang dibekalkan oleh Cavalry termasuk pangkalan data spesifikasi kenderaan yang komprehensif dan dikemaskini secara berkala.
Melabur dalam alat pelaras tayar moden adalah penting untuk meningkatkan keupayaan bengkel dan memperluas pendapatan perkhidmatan. Sama ada memilih reka bentuk fleksibel alat pelaras tayar CCD atau kelajuan pantas alat pelaras tayar 3D, Cavalry menyediakan teknologi pelarasan tayar terkemuka di industri yang disesuaikan dengan kemudahan anda. Hubungi Cavalry hari ini untuk berbincang mengenai keperluan alat pelaras tayar anda.
Hak Cipta © 2026 oleh CAVALRY - Dasar Privasi